它是部件,不是仪表
没有显示、没有电池、没有按键。选它之前先确认你的系统能接模拟信号、能换算角度——否则买回去也读不出数。要人拿着看的,选 PRO 3600。
EDA · ELECTRONIC LEVELS & TILT SENSORS
5100 归属于 EDA 的 5100 / 5200 系列。总量程 60°、线性范围 45°,分辨率 0.001°,重复性 0.05°;线性偏差 0.1°(0–10°)、读数的 1%(10–45°),时间常数 0.3 s,带宽 0.5 Hz,工作温度 -30 至 +65 ℃。 阻尼摆配差分传感器的电子测量系列,含电子水平仪、电子倾角仪、模拟输出倾角传感器与平面度测量软件;适合平板、机床几何精度与大型构件的自动化检测。
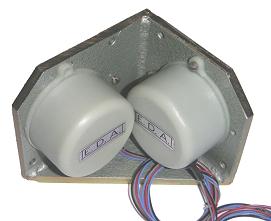
5100 / 5200 是 EDA 的模拟输出倾角传感器:一个装进设备里的部件,没有屏幕、没有按键,输出的是与被测角度成比例的模拟信号,由你的 PLC、采集卡或控制器去读。
先破一个最常见的误解:参数表上写的 0.001° 是分辨率,不是精度。原厂给的重复性是 0.05°,线性偏差在 0–10° 段是 ±0.1°、10–45° 段是读数的 1%。也就是说它真实的能力在 0.05° 到 0.1° 量级,分辨率比精度细 50 到 100 倍。拿 0.001° 去做选型依据,会买到一只「显示很细但测不准」的传感器。
还有一个边界必须讲:总量程 60°,但线性范围只有 ±45°。超过 45° 之后输出仍然有,但线性偏差变成读数的 1%,不能再当精密角度用。所以安装时的机械零位要保证工作角度落在 ±45° 以内,不是「反正能量 60°」。
没有显示、没有电池、没有按键。选它之前先确认你的系统能接模拟信号、能换算角度——否则买回去也读不出数。要人拿着看的,选 PRO 3600。
0.001° 分辨率、0.05° 重复性、0.1° 线性偏差。选型看后两个。这个差别在设备调平里很实际:重复性 0.05° 意味着同一个位置反复测,读数会在 ±0.05° 内跳。
总量程 60° 是「能出信号」的范围,±45° 才是「能当角度用」的范围。超出后线性偏差变为读数的 1%,10° 量程上就是 0.45° 的误差。安装零位要算清楚。
时间常数 0.3 s、带宽 0.5 Hz,意味着它对快速变化的响应是有意做慢的——这是为了稳,不是缺陷。测振动、冲击、快速摆动不能用它,那是加速度计和陀螺的活。
高空作业平台、升降台、医疗设备、精密仪器的底座调平。传感器装在平台上,控制器读角度、驱动支腿,形成闭环。这里要的是长期稳定,不是快速响应。
天线座仰角、太阳能跟踪支架的倾角反馈。这类应用角度范围常在 ±45° 内,重复性 0.05° 对跟踪精度足够;户外使用要核算 -30 至 +65 ℃ 的温度边界。
起重机、泵车、农机、特种车辆的水平与倾角监测,用于防倾翻预警。这里关注的是可靠性和温度范围,不是 0.001° 的分辨率。
桥墩、墙体、基坑支护的长期倾斜监测。变化量小、周期长,正好匹配传感器「慢而稳」的特性;要组网就配采集模块。
下表按 EDA 原厂 5100 / 5200 页面整理。原厂给出的是一组性能指标,未区分 5100 与 5200 的差异,也未给出输出信号的具体形式(电压/电流范围)、供电与防护等级,这些标注为待确认。
| 品牌 / 产地 | EDA(Ateliers Laumonier S.A.S.)· 法国原 DUCOURRET 商标 |
|---|---|
| 产品类型 | 模拟输出倾角传感器(Tilt sensor with analog output)部件,非手持仪表 |
| 总量程 | 60°能出信号的范围 |
| 线性范围 | ±45°能当精密角度用的范围 |
| 分辨率 | 0.001°约 0.017 mm/m,非精度指标 |
| 重复性 | 0.05°约 0.87 mm/m,选型主要看这个 |
| 线性偏差(0–10°) | ±0.1°约 ±1.75 mm/m |
| 线性偏差(10–45°) | 读数的 ±1%超线性范围后变差 |
| 横向倾斜影响 | 横向倾斜 45° 时误差 <1%有交叉轴敏感,安装要对准 |
| 时间常数 | 0.3 s慢响应,为稳定而设计 |
| 信号带宽 | 0.5 Hz不能测振动与快速动态 |
| 工作温度 | -30 至 +65 ℃户外机箱内温度要核算 |
| 封装形态 | 图示为两个传感单元装在 V 形安装架内,引出线缆轴向配置(单轴/双轴)须按数据表确认 |
| 原厂未公开项 | 输出信号形式与范围、供电、防护等级、5100 与 5200 的差异须按原厂数据表确认后报价 |
倾角测量最容易出错的不是选型号,是选错技术路线:静态还是动态、部件还是仪表,先分清这个。
| 判断维度 | 本型号 | 通用国产同类 | 选型建议 |
|---|---|---|---|
| 与 PRO 3600 比 | 5100:无显示、模拟输出、装进设备 | PRO 3600:手持、屏幕直读、RS 232 | 要人拿着到处测,选 PRO 3600;要装进设备长期在线,选 5100 / 5200。 |
| 与电子水平仪比 | 5100:测一个点的倾角 | 2000 / 3200 / 4000:配测显单元,按网格测平面度 | 测平面度、直线度要用电子水平仪走点位;只要一个面的角度,传感器更省。 |
| 与加速度计 / 陀螺比 | 5100:静态与准静态,0.5 Hz 带宽 | 加速度计 / 陀螺:可测振动与快速姿态变化 | 测倾角选它;测振动、冲击、动态姿态,用加速度计或 IMU,别硬套。 |
| 分辨率 vs 重复性 | 5100:0.001° 分辨率 | 重复性 0.05°、线性偏差 0.1° | 分辨率细 50–100 倍不等于准。选型、验收、报警阈值都按重复性算。 |
| 总量程 vs 线性范围 | 5100:总量程 60° | 线性范围仅 ±45° | 工作角度要设计在 ±45° 内。超了信号还在,但精度掉到读数的 1%。 |
| 5100 与 5200 | 原厂页面按同一组指标描述 | 差异未公开 | 两个型号的具体区别(量程段、输出形式或封装)须向原厂确认后再定,不猜。 |
5100 没有屏幕,输出模拟信号。你的控制器要有对应的模拟输入通道和换算逻辑。如果现场没人做这个集成,就该选手持的 PRO 3600 或电子水平仪。
重复性 0.05°、线性偏差 0.1°(0–10°)。如果你的角度公差是 0.2°,它够用;公差 0.01°,它不够——0.001° 的分辨率救不了。
总量程 60° 但线性只到 ±45°。安装零位要保证正常工况下不越界,否则精度掉到读数的 1%。这一点在机械设计阶段就要定,装完再改很麻烦。
工作温度 -30 至 +65 ℃,机箱内要留散热;振动环境要减振安装;输出信号形式与供电须向原厂确认后再画电气图。
本页按 EDA 5100 / 5200 系列整理。总量程 60°、线性范围 ±45°、分辨率 0.001°、重复性 0.05°、线性偏差 ±0.1°(0–10°)与读数 1%(10–45°)、横向倾斜 45° 时误差 <1%、时间常数 0.3 s、带宽 0.5 Hz、工作温度 -30 至 +65 ℃,均来自 Ateliers Laumonier 公开的 EDA 电子系列页面。
输出信号的具体形式与范围、供电要求、防护等级、以及 5100 与 5200 的差异,原厂公开页面未给出,本页明确标注为待确认。这些参数直接决定能否接入你的控制系统,报价前必须核对,不做推测。
报价为 EDA 原厂新件。这类传感器的系统精度取决于安装面加工质量、零位标定、供电洁净度与温度补偿,单只传感器的指标不等于整机精度。我们提供选型与集成参数确认支持,不承诺单只传感器解决系统误差。
原厂页面把两个型号放在同一组指标下描述,没有列出差异。可能是量程段、输出形式或封装的区分,但我们不猜。正式选型前会向原厂确认两者的具体差别再报价——这一条写在页面上,是为了避免按「随便选一个」下单。
不能。0.001° 是分辨率,重复性是 0.05°,线性偏差在 0–10° 段是 ±0.1°。真实能力在 0.05–0.1° 量级,分辨率比精度细 50 到 100 倍。选型、设报警阈值、写验收标准,都该按重复性算。
不能。时间常数 0.3 s、带宽 0.5 Hz,这是为稳定性有意做慢的。测振动、冲击、快速姿态变化要用加速度计或 IMU。用它测动态,读到的是被严重平滑过的值。
原厂只写「模拟输出」(analog output),没有公开具体的电压或电流范围、供电方式与接线定义。能不能直接接 PLC,取决于你的模拟输入模块量程是否匹配。正式采购前需要索取数据表确认,我们也建议在电气设计阶段就把这一项定下来。
60° 是总量程,超过 ±45° 后输出还有,但线性偏差从 ±0.1° 变成读数的 1%,精度明显下降。所以「能测 60°」和「能在 60° 内保证精度」是两件事。安装零位要保证工况角度落在 ±45° 内。
手机 / 微信:18595706935(张泽发 · 销售) · 邮箱:shanghaixixianda@outlook.com · 周一至周五 9:00-18:00